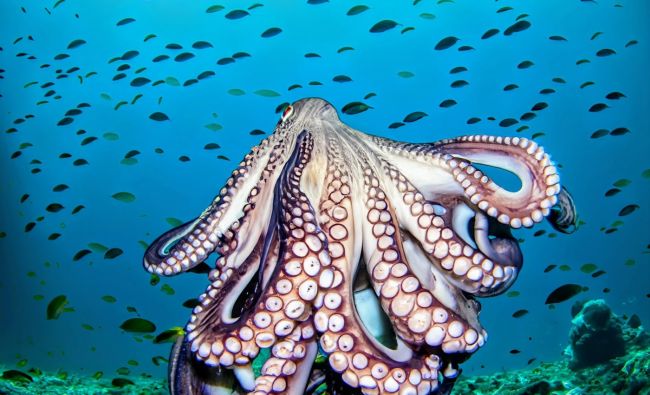
دانشمندان برای نخستین بار موفق شدند مدل کامپیوتری دقیقی از ساختار عضلانی پیچیده بازوی اختاپوس و نحوه حرکت آن تدوین کنند که میتواند راه را برای نسل جدیدی از رباتهای نرم و انعطافپذیر باز کند.
تیم تحقیقاتی دانشگاه ایلینوی در اربانا-شامپین با بهرهگیری از دادههای امآرآی، تحلیل بافتشناسی و فیلمهای دقیق حرکات اختاپوس، مدلی بسیار دقیق از بازوی این موجود دریایی ایجاد کردهاند که نشان میدهد چگونه نزدیک به دویست عضله با هم همکاری میکنند تا حرکات پیچیده و هماهنگ را انجام دهند.
اختاپوس به دلیل داشتن بازوهای بسیار انعطافپذیر و قابلیت انجام حرکات پیچیده، از گذشته مورد توجه محققان بوده است، اما درک کامل مکانیسمهای حرکتی این حیوان به دلیل ساختار عضلانی پیچیده و عدم وجود مغز مرکزی، چالشبرانگیز بوده است.
مدل توسعهیافته میتواند در حوزههای گوناگونی از جمله رباتیک، پزشکی و زیستشناسی کاربرد یابد. برای مثال، از این مدل میتوان برای طراحی رباتهای نرم استفاده کرد که قادر به انجام مأموریتهای پیچیده و ظریف مانند جراحیهای کمتهاجمی باشند.
با وجود این پیشرفت مهم، سوالات زیادی درباره مکانیسمهای حرکتی اختاپوس همچنان بیپاسخ مانده است. محققان قصد دارند در آینده با بهرهگیری از این مدل، به بررسی دقیقتر مکانیسمهای یادگیری و کنترل حرکات در اختاپوس بپردازند. این تحقیق نشان میدهد که با الهامگیری از طبیعت میتوان به فناوریهای نوین و نوآورانه دست یافت.